Sensörsüz kontrolde bağımsız güvenlik
Kuvveti yazılımla tahmin etmek donanım maliyetini düşürebilir; fakat insan, ürün ve makine güvenliği ayrı ve doğrulanmış katmanlara ihtiyaç duyar.
Tarım makineleri, saha robotiği, sensörler ve yapay zekâ çözümlerini işletme değeri ve uygulanabilirlik açısından ele alır.
Tarım makineleri · robotik · yapay zekâKuvveti yazılımla tahmin etmek donanım maliyetini düşürebilir; fakat insan, ürün ve makine güvenliği ayrı ve doğrulanmış katmanlara ihtiyaç duyar.
EC toplam yükü gösterir; sodyum, klorür ve besin dengesini ayırmak için iyon ölçümü gerekir, fakat kirlenen sensörün verisi karar değil hatadır.
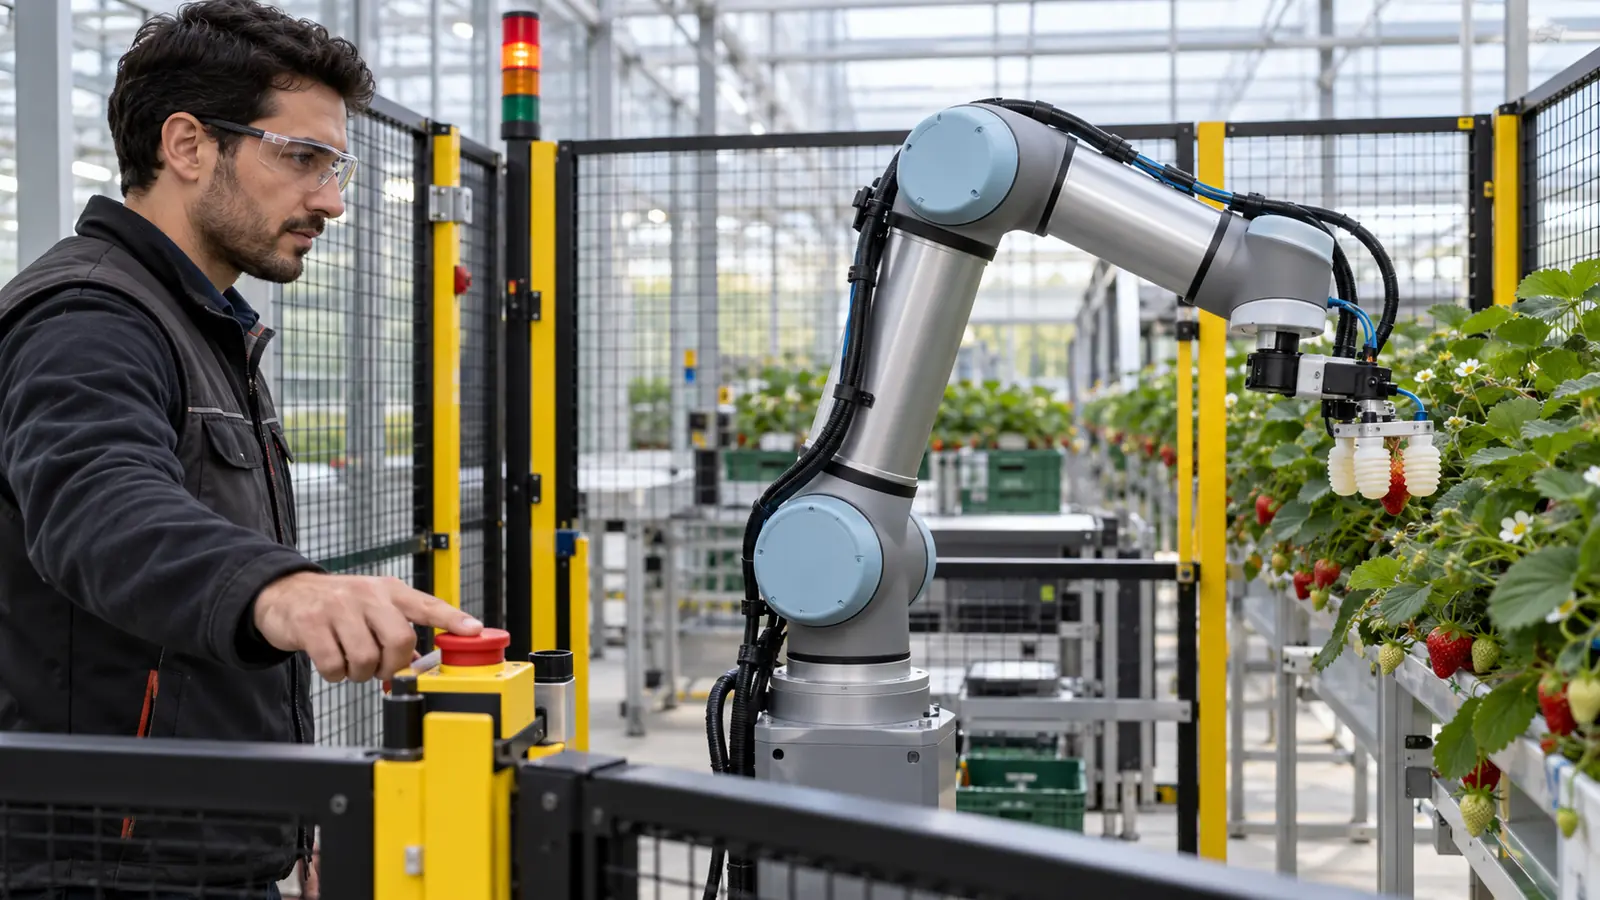
Acil durdurma son savunmadır; hız, güvenlik mesafesi, tork sınırı ve belirsizlik payı daha yol seçilirken hesaba katılmalıdır.
Kamera sabit kalsa bile yapışkan yüzey yaşlanır, dolar ve kirlenir; tuzak değişim kaydı olmadan böcek sayıları karşılaştırılabilir değildir.
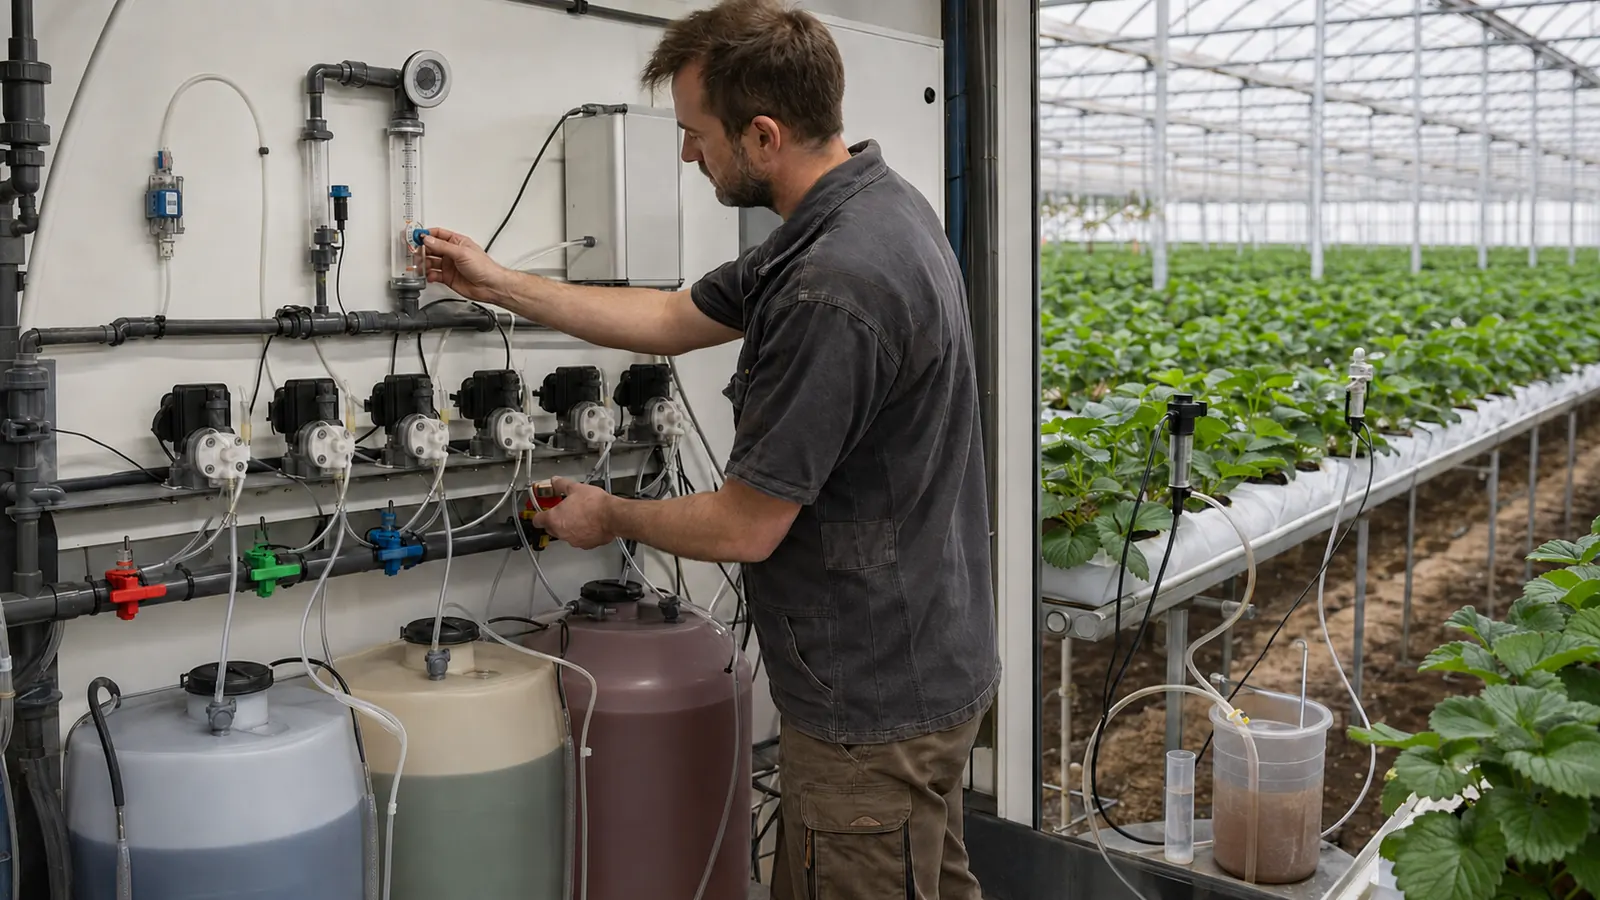
Pompa komutu ile kök bölgesine ulaşan besin aynı şey değildir; otomasyon debi, EC, parti analizi ve bağımsız numuneyle doğrulanmalıdır.
Doğru görünen hasat etiketi, robot kolunun güvenli yaklaşma, kavrama ve geri çekilme davranışını kanıtlamaz; mekanik kabul ayrı yapılmalıdır.
Yaprak, yoğuşma, kir veya ışık arızası görüşü bozduğunda sistem eski güvenle karar üretmemeli; ürünü insan kontrolüne yönlendirmelidir.
Yüksek doğruluk, komşu örneklerin eğitim ve testte karıştığı bir düzenle elde edildiyse yeni tarladaki otomatik dozu güvenceye almaz.
Honduras anketinde dijital çevre ve kamu desteği benimseme niyetiyle ilişkili çıktı; makine şartnamesi bağlantı kesintisini ve manuel dönüşü ayrıca sınamalı.
Çoklu algı ve yapay zekâ kadar konum kaybında güvenli çalışma, yerel algılama ve açık geri dönüş modu da saha kabulünün parçasıdır.
İzleme grafiği başarılı olsa bile sensör kayması, enkoder kesintisi ve manuel dönüş davranışı sınanmayan denetleyici saha kabulünü tamamlamış değildir.
Kuraklık etiketi kontrol algoritmasının girdisi olabilir; sulama kararı kök bölgesi nemi, debi ve üreme dönemi eşiğiyle doğrulanmalıdır.
Otomasyon hızı, pozitif-negatif-boş kontroller ve plaka kimliği olmadan güvenilir allel çağrısı üretmez.
Süre sayacı; debi, hacim, kapak, gaz ve su kalitesi doğrulanmadan güvenli doz kontrolü değildir.
Uçuş planı, yansıma kalibrasyonu ve referans hasat birbirinden koparsa yüksek model puanı tekrarlanamaz.
Algoritma aynı kalsa bile kamera, ışık, tane yerleşimi ve ölçüm çıkarımı değiştiğinde sınıflandırma dağılımı kayabilir.
Laboratuvar dizilemesi araştırma kanıtı üretir; otomasyon komutu için örnek soyu, sahada ölçülebilen vekil gösterge ve yanlış alarm testi gerekir.
Uydu tahmini, veri kalitesi ve gecikme denetimi olmadan vana açma süresine çevrilmemeli; yer sensörü ve debi kaydıyla sınanmalı.
Yan ve çatı açıklıklarının etkisi; ürün hizasında çok noktalı sıcaklık, nem ve hava hızı ölçülmeden otomasyon kuralına çevrilmemeli.
Ekim ve ekim dışı kipleri, konum kaybı, engel algısı ve manuel devralmayla birlikte açık bir durum makinesi olarak test edilmelidir.
Hava, yaprak ve çiçek çevresi sıcaklığı farklı davranabilir; otomasyon komutu bağımsız sensör doğrulaması ve güvenli çalışma sınırı ister.
Kaçırılan ot, tekrar işlem ve ürün zararı aynı ortalamada eritilirse makinenin gerçek saha davranışı görünmez kalır.
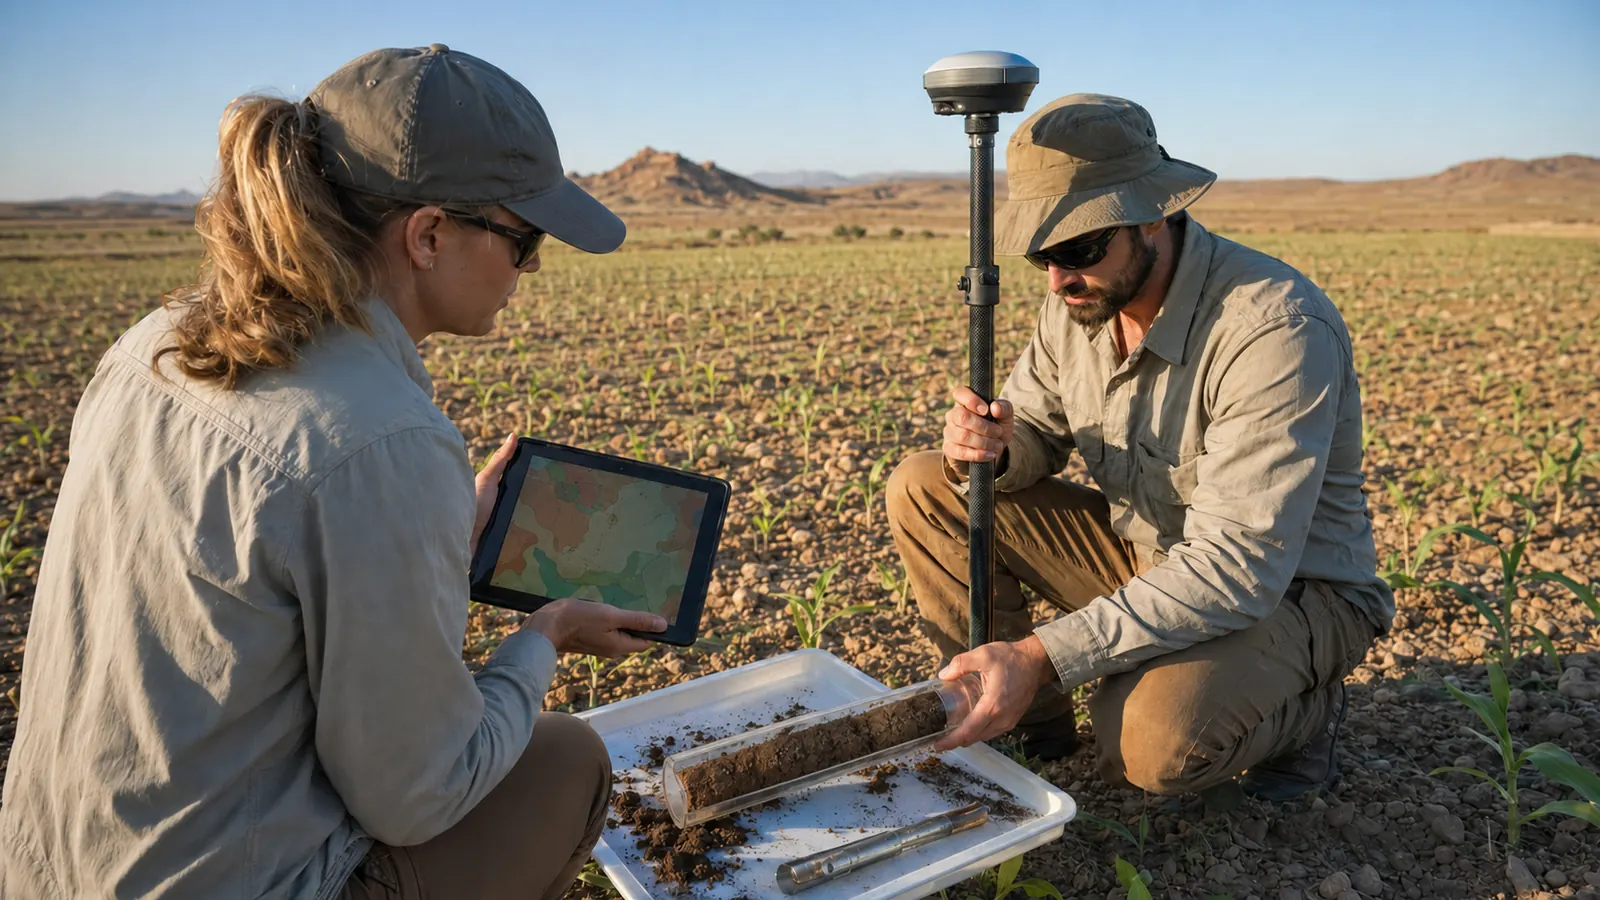
Rota yazılımı ve sensörler numune toplamayı hızlandırabilir; yalnız belirti görülen bitkileri seçen sistem yaygınlığı çarpıtır.
Kalibre edilmiş havza modeli karar desteği sunar; güncel kuyu, debi ve hava verisi olmadan pompaya doğrudan komut veren sistem güvenilir değildir.
Bir algoritmanın tek koşuda iyi çözüm üretmesi yetmez; farklı başlangıçlar, veri sapmaları ve saha geri beslemesi karşısında kararlı olması gerekir.
Hibe veya destek satın alma gücünü artırır; sensör, bağlantı, kalibrasyon, iş güvenliği ve servis kabulü yapılmadan otomasyon değeri kanıtlanmaz.
Gübre dozu tek başına hastalık alarmı üretemez; hava, çiçeklenme, münavebe, artık ve çeşit aynı karar zincirinde olmalıdır.
Tekne sensörü ancak çevrimdışı çalışma, veri düzeltme hakkı, sahiplik ve açık kullanım amacıyla birlikte tasarlanırsa benimsenir.
Yüksek doğrulama skoru operasyon yetkisi değildir; coğrafi ayrım, kör test, belirsizlik ve yanlış güven senaryoları sahada sınanmalıdır.
Kontrol algoritması vanayı devralmadan önce aynı kararları sessizce üretmeli; basınç, debi ve hava değişiminde sapması ölçülmelidir.
Otomatik görüntü veya tek DNA barkodu hızlı ön eleme sağlayabilir; saha kararı için örnek izlenebilirliği, çok lokuslu tanı ve patojenite doğrulaması gerekir.
Biyobelirteç ile kamera, tartım ve yem verisi birleştirilebilir; fakat yanlış alarm maliyeti ölçülmeden hayvan düzeyinde otomatik karar verilmemelidir.
Model öneri üretirken vana kontrolünü insanda bırakmak, yanlış alarmı ve kaçırılan stresi ürünü riske atmadan ölçer.
Alan ve ürün katsayısı hızlı ödeme sağlar; makine saati, sayaç, fatura ve kalibrasyon olmadan adil hedefleme kanıtı üretmez.
Doz doğruluğu gerekli ama yetersizdir; uygulama zamanı, yerleştirme, hava ve kısa süreli amonyak kaybı aynı saha testinde görülmelidir.
Duvarın bitmesi tesisin çalıştığını göstermez; eğim, birleşim, drenaj ve taşma gerçek yük altında sınanmalıdır.
RGB-termal füzyon yüksek deneysel puan verebilir; saha kabulü sensör hizası, yanlış alarm ve bağlantı kesintisiyle yapılır.
Doğru davranış etiketi yanlış hayvana bağlanırsa sistemin yüksek sınıflandırma puanı işletme kararını yine yanıltır.
Doğru hektar dozu, tarla boyunca eşit dağılmıyorsa ortalama hesap bitkinin aldığı gerçek yükü saklar.
Toprak nemi sensörü sonucu gösterir; giriş debisi, ilerleme süresi ve yüzey akışı kaydedilmeden suyun tarlada neden eşitsiz dağıldığı açıklanamaz.
Meyveyi doğru hızda tekilleştirmeyen ve tüm yüzeyini göstermeyen hat, güçlü modeli eksik görüntüyle besler.
Pilot alandaki yüksek R², farklı yıl ve işletmede ölçülen kör saha verisi olmadan operasyonel performans sayılmaz.
Saldırı tespit modelinin toplam doğruluğu kadar yanlış alarm, gecikme, görülmemiş saldırı ve güvenli geri dönüş performansı da ölçülmeli.
mAP değeri araştırma kıyasıdır; ticari kabulde sınıf bazlı kaçırma, yanlış alarm, kamera kesintisi ve bakıcı iş yükü birlikte ölçülmelidir.
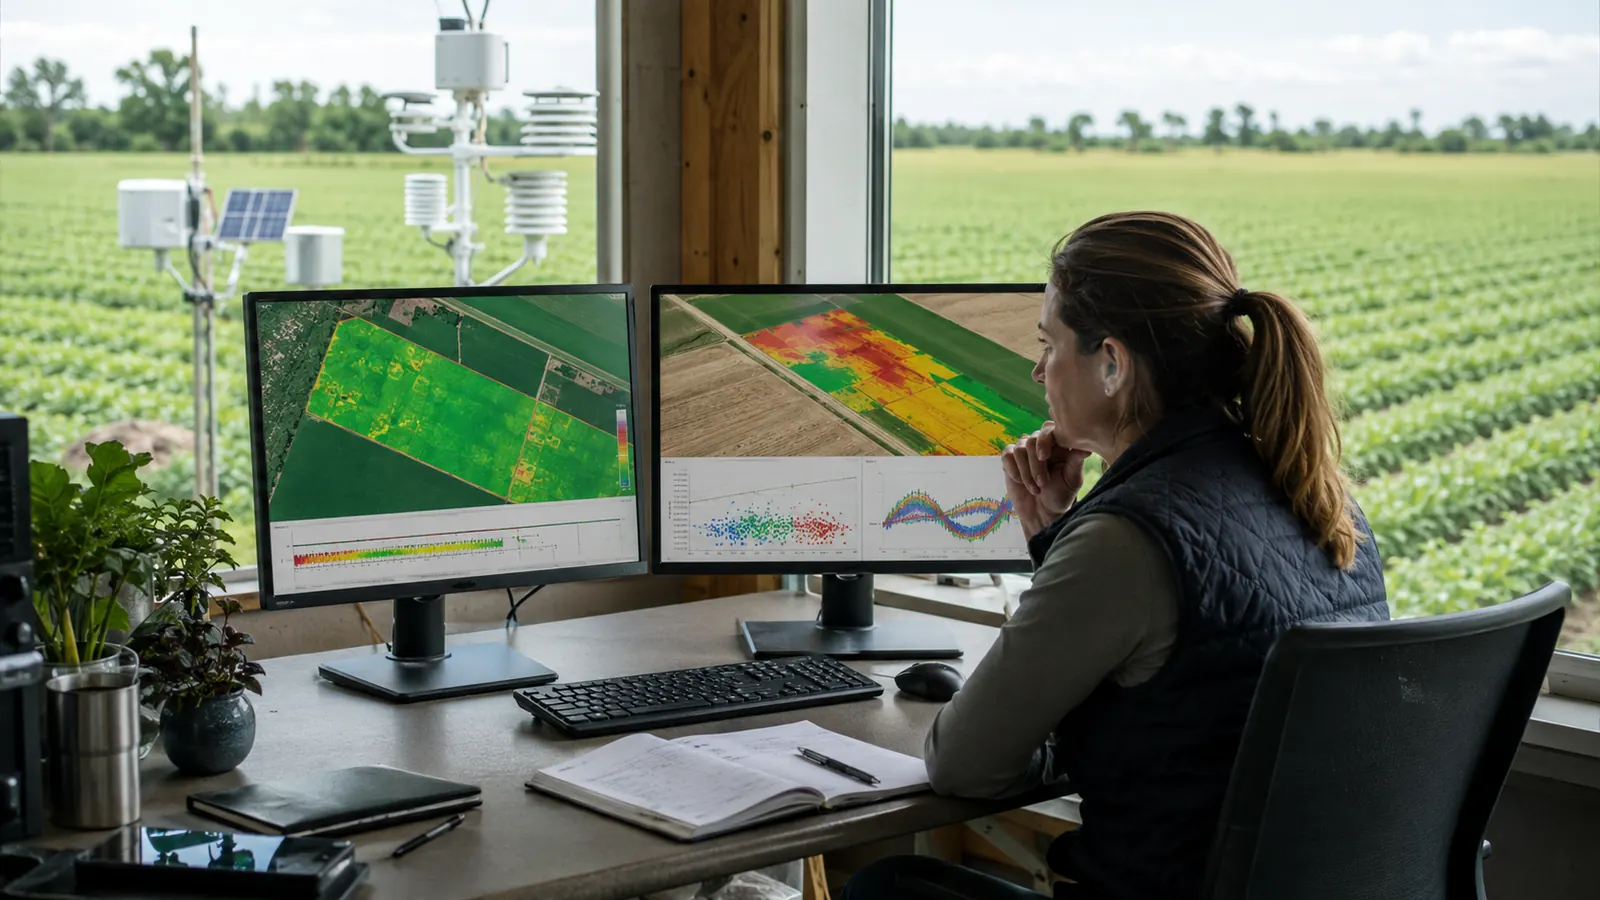
Penman–Monteith veya toprak nemi modeli, istasyon konumu, sensör sapması ve saha doğrulaması kontrol edilmeden güvenilir vana kararı vermez.
Baş-gövde oranı hızlı ölçülebilir; tür teşhisi, açı, ölçek ve kör doğrulama kurulmadan otomatik skor güvenilir karar üretmez.
Işık, perde, havalandırma ve sulama birlikte değişirken sensör arızası veya model sapması fiziksel sınırlarla tutulmalıdır.
Toprak sınıfı, RF sinyali veya iletişim hattı bozulduğunda sulama komutu güvenli moda dönebilmelidir.
Aynı yaprağı farklı ışık, açı, cihaz ve sezonda tanıyamayan modelin laboratuvar doğruluğu otomasyon için yeterli değildir.
Modelin verdiği sulama komutu, hangi sensörün nerede, hangi yükseklikte ve hangi kalite bayrağıyla ölçtüğü bilinmeden denetlenemez.
Mevsim toplamını izleyen sistem, yağışın bitkinin kritik evresine denk gelip gelmediğini görmüyorsa yanlış güven üretebilir.
Doğru ağırlık, tür, dara, zaman, kullanıcı ve düzeltme kaydıyla eşleşmediğinde kota ve ticaret verisi güvenilir olmaz.
Yüksek genel doğruluk, küçük sulak alanı veya yanlış parsel sınırını görünmez bırakabilir; saha itirazı ve düzeltme kaydı zorunludur.
Sensörlü kontrol, arıza anında davranışı tanımlanmadan hasat kaybını azaltan güvenilir otomasyona dönüşmez.
Kamera tabanlı canlı ağırlık sistemi, kalibre edilmiş baskülle düzenli karşılaştırma ve ırk-dönem bazlı hata kaydı olmadan güvenilir otomasyon sayılmaz.
Çiftlikte çevresel direnç riskini izlemek için sensör, antibiyotik kaydı, gübre ve su numunesi aynı zaman ve konum kimliğinde birleşmelidir.
Çoklu veri ve iyi optimizasyon hata metriğini iyileştirebilir; modelin yeni il, ürün ve sezonda çalıştığı ayrıca kanıtlanmalıdır.
Yüksek AUC ve ayrıntılı sınıflar karar desteğini güçlendirir; fakat katman tarihi, çözünürlük ve saha doğrulaması görünmüyorsa harita denetlenemez.
Pompa doğru hacmi verebilir; fakat önceki uygulamadan kalan besin hesaba katılmıyorsa otomasyon doğru çalışan bir fazla uygulama sistemine dönüşebilir.
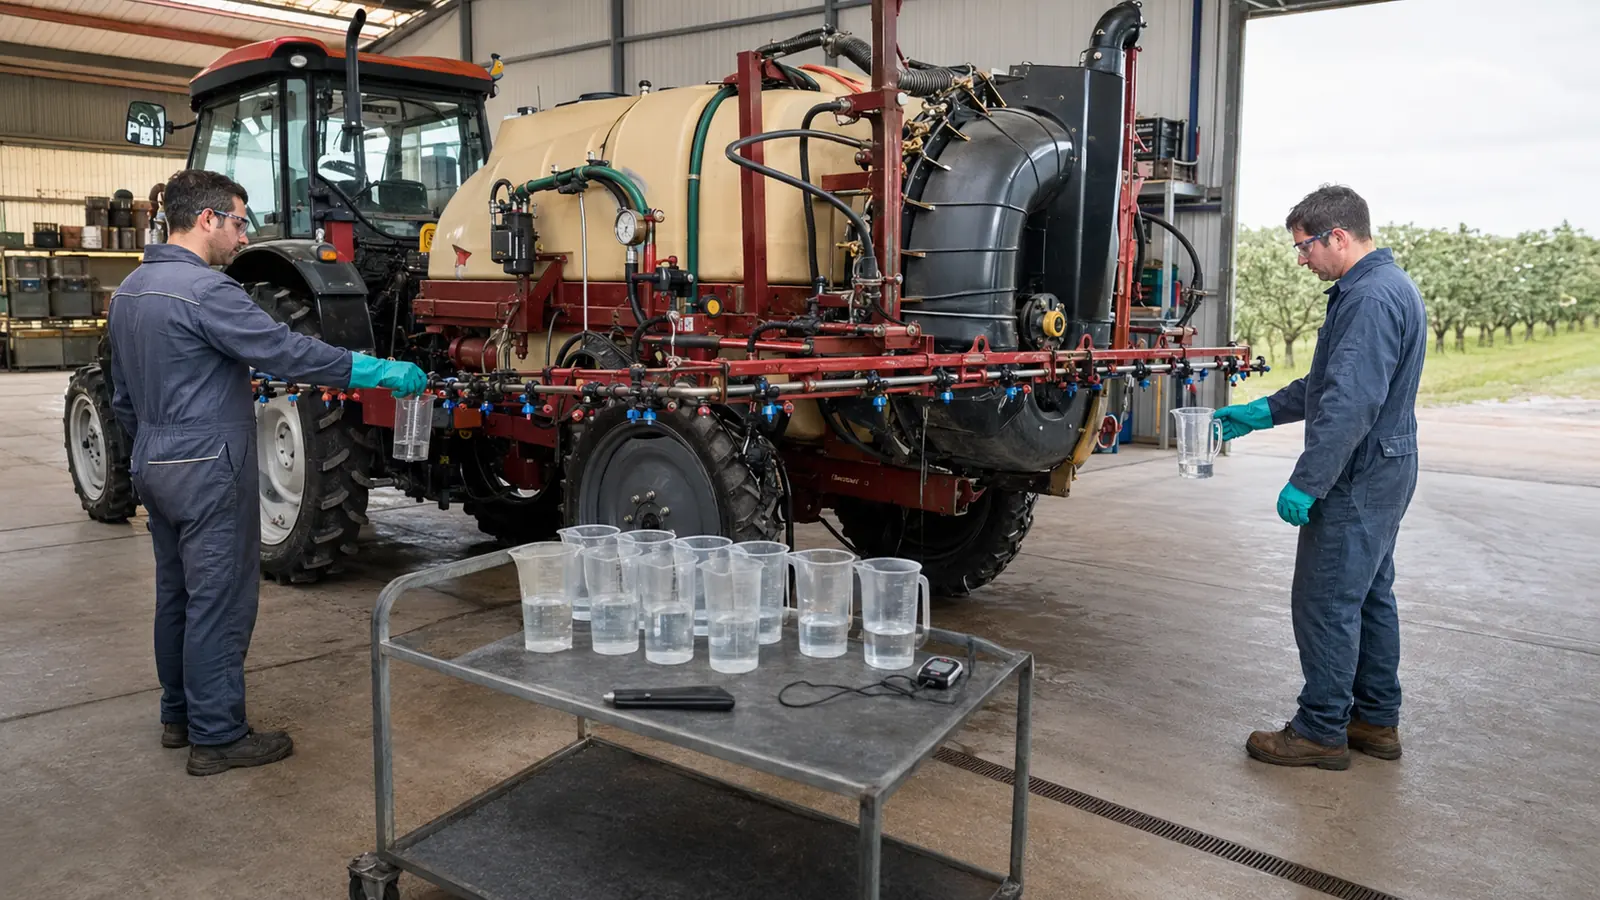
Makine katalog değerinde doğru çalışabilir; farklı debi, basınç, nozül ve kanopi koşullarında aynı performansı vermiyorsa işletme gerçek bir çalışma aralığı satın almamıştır.
Kapalı döngü kontrolün güvenilirliği yalnız sensör ve yazılıma değil; doz sınırı, arıza algılama, kayıt ve manuel geri dönüş mimarisine bağlıdır.
Teknoloji yatırımı yalnız normal koşulda değil; su, enerji, bağlantı, personel ve pazar baskısı altında da çalışabilirliğini kanıtlamalıdır.
Güneş paneli ve sensör sulamayı otomatikleştirebilir; fakat bağlantı, bakım ve güvenli varsayılan komut tasarlanmadan sistem kritik günde çalışmayabilir.
Yüksek su rezervi sezon planını rahatlatabilir; vana açma zamanı ürün, toprak ve kök bölgesindeki kullanılabilir suyla belirlenmelidir.
İlaç kullanımındaki düşüş tek başına başarı değildir; sistemin ürünü yabancı ottan ayırırken kaçırdığı hedefler de saha kabulünde sayılmalı.
Ayrı ayrı uyumlu görünen traktör, ekipman ve terminal; ihtiyaç duyulan görev denetimi işlevini aynı kombinasyonda desteklemeyebilir.
Bağlantılı makinede arıza koduna ve performans verisine erişemeyen işletme, donanıma sahip olsa bile bakım kararında tek sağlayıcıya bağımlı kalabilir.
Robotun tarlada çalışması; bağlantıdan, servis ağından, veri standardından ve iş akışından bağımsız değil. Düşük oran yalnız cihaz fiyatıyla açıklanamaz.
Elektronik kimlik ve hızlı raporlama ancak kayıp etiket, çevrimdışı hareket ve yanlış işletme kaydı için denetlenebilir düzeltme akışı varsa güvenilir olur.
Bir kamera modelinin güncellenmesi, makinenin sahadaki davranışını değiştirebilir; sürüm, veri ve geri dönüş planı bakım kaydının parçası olmalıdır.
Laboratuvar sonucu, numunenin nereden ve nasıl alındığı bilinmiyorsa üretim hattına güvenilir karar olarak dönemez.
Otonomi, makinenin normal rotayı izlemesinden ibaret değildir; beklenmeyen engelde durma, sorumluluğu devretme ve işe güvenle dönme sürecidir.
Bir makine çok çalıştığı için değil, ihtiyaç anında güvenilir biçimde çalışabildiği ve bakımı öngörülebildiği için değerlidir.
Robotik ve yapay zekâ yatırımı, kontrollü gösterideki başarıyla değil gerçek çalışma saatindeki doğruluk ve müdahale ihtiyacıyla ölçülmeli.