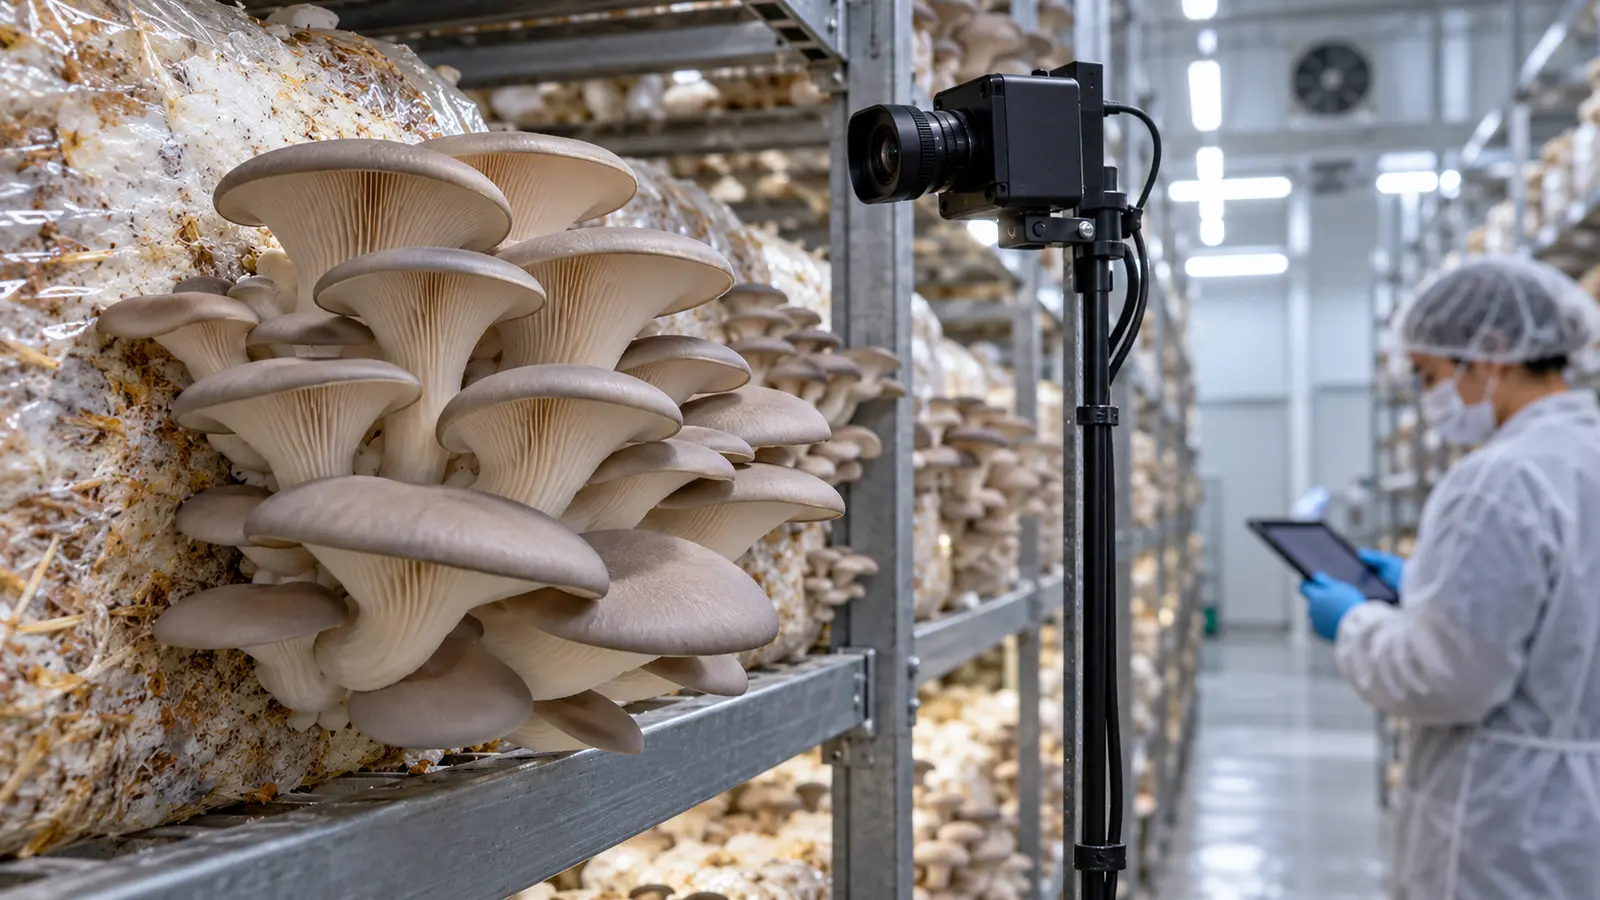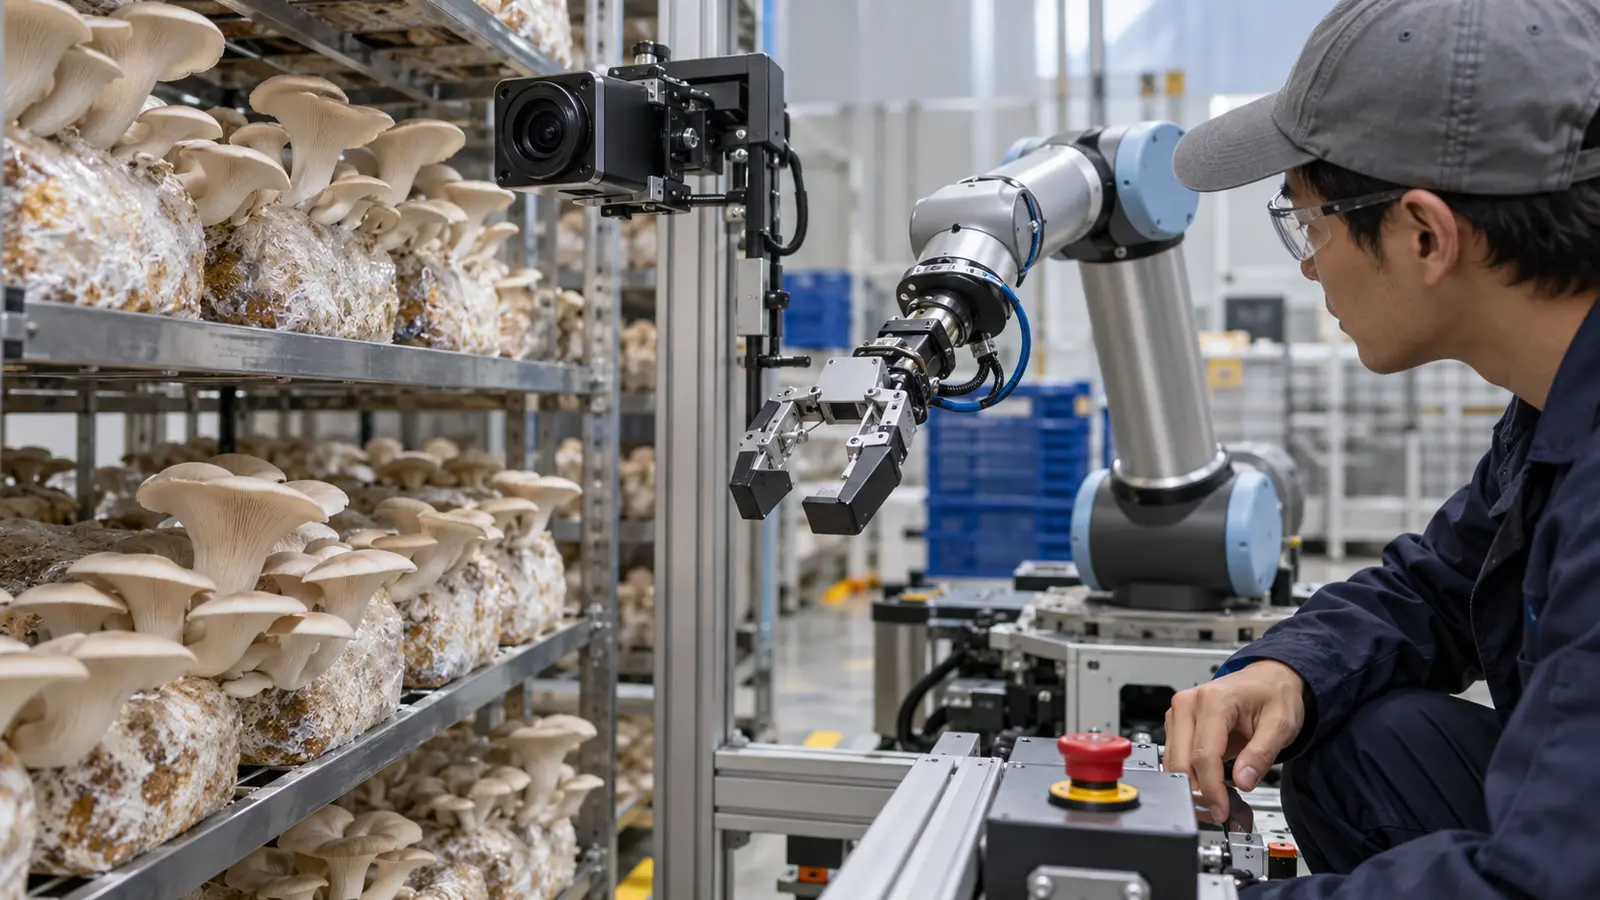
Bir kamera mantarı doğru bulup “hasat edilebilir” dediğinde işin en görünür yapay zekâ bölümü tamamlanır. Fakat makine mühendisliği açısından asıl risk bundan sonra başlar: kol hangi yoldan yaklaşacak, komşu kümeye çarpacak mı, sapı nereden kavrayacak, ürün kopmazsa ne yapacak ve insan çalışma alanına girerse nasıl duracak? Benim tezim, görüntü kararının robot emniyet fonksiyonu sayılamayacağı; algılama ile fiziksel hareket arasında bağımsız ve test edilebilir bir izin katmanı bulunması gerektiğidir.
Görsel doğru, hareket yanlış olabilir
Yeni çalışma 31 yanlış hasat komutu ve doğru komut alamayan 28 hasat edilebilir hedef raporladı; ayrıca fiziksel toplama denemedi. Doğru sınıf etiketi bile üç boyutlu konum, yaklaşma açısı ve kavrama kuvveti hakkında yeterli bilgi vermez.
RGB görüntüde arkadaki raf, torba veya ikinci küme derinlik olarak karışabilir. Robot hareketi için kalibre edilmiş koordinat dönüşümü, çarpışma modeli ve kuvvet sınırı ayrıca doğrulanmalıdır.
Düşük güven tek durma nedeni değildir
Model güveni düşükse manuel kontrol mantıklıdır; ancak yüksek güven emniyet izni değildir. Kamera ile robot arasındaki zaman damgası kayması, ürünün hareketi, lens kirlenmesi, ağ gecikmesi veya yanlış kalibrasyon yüksek güvenli ama tehlikeli komut üretebilir.
Karşı görüş, tüm bu kontrollerin çevrim süresini yavaşlatacağıdır. Emniyet kapısı verimli tasarlanabilir; fakat hız hedefi, çarpışma ve ürün hasarı sınırlarını kaldıramaz.
Kabul testi fiziksel sonuçla biter
Test senaryoları boş raf, üst üste küme, eksik şapka görünümü, kaymış torba, çalışan girişi, acil durdurma, bağlantı kopması ve kavrama başarısızlığını içermelidir. Her komut görüntü, model sürümü, robot yolu ve sonuçla aynı kayda bağlanmalıdır.
İyi robot, yalnız doğru hedefi seçen değil; belirsizlikte durabilen, yanlış yaklaşmayı erken kesen ve operatöre anlaşılır bir geri dönüş veren makinedir. Fiziksel kabul olmadan görüntü skoru üretim izni değildir.
Temel görüş
Görüntü modelindeki tek hata fiziksel harekete dönüştüğünde ürün hasarı, ekipman çarpışması veya çalışan güvenliği riski doğurabilir.
Türkiye için ne ifade ediyor?
Türkiye'deki robotik hasat pilotları model doğruluğundan ayrı olarak koordinat kalibrasyonu, çarpışma, kuvvet, acil durdurma ve manuel geri dönüş kabulü yapmalıdır.
Başvuru kaynakları
Yazıdaki olgusal çerçeve aşağıdaki kaynaklarla desteklendi; yorumlar köşe yazarına aittir.