
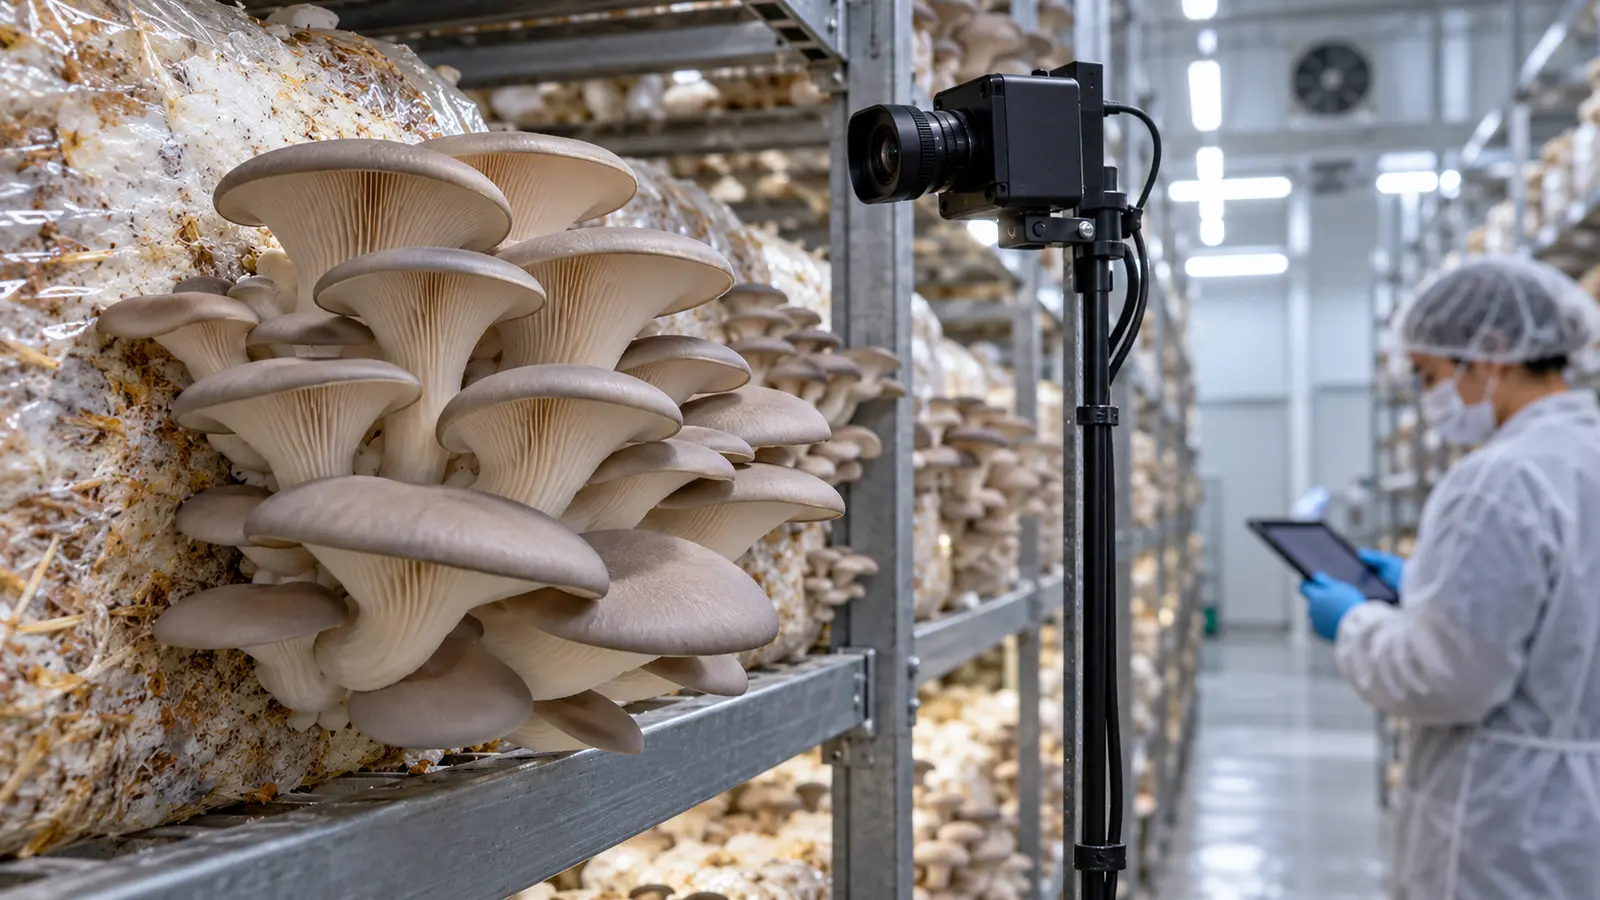
Agriculture dergisinde 29 Eylül 2026'da yayımlanan hakemli çalışma, kontrollü ortamda yetiştirilen istiridye mantarlarının hasat penceresine girip girmediğini görüntüden belirlemek için iki aşamalı bir çerçeve geliştirdi. İlk aşama, ham tesis görüntüsündeki mantar kümelerini buldu; ikinci aşama, hedefe ve yakın çevresine ait iki görüntü kesitini birlikte kullanarak kümeyi “hazır değil” veya “hasat edilebilir” olarak sınıflandırdı. Araştırmacılar yalnız kırpılmış ve başarıyla eşleşmiş örneklerin skorunu değil, 296 tam test görüntüsündeki uçtan uca kararları da raporladı. Bu ayrım önemli: sınıflandırıcıya temiz hedef verildiğinde görülen başarı, kamera görüntüsünde hedefi hiç bulamama veya yanlış hedef üretme hatalarını içermez. Çalışma, fiziksel bir robotun mantarı başarıyla kavrayıp topladığını göstermiyor; görüntü tabanlı bir hasat yardımı bileşeninin laboratuvar dışına yakın üretim sahnelerinde nasıl değerlendirilebileceğini ve hangi hataların kaldığını gösteriyor.
İki aşamalı sistem ne yaptı?
Araştırmada önce dört küçük nesne algılama mimarisi karşılaştırıldı ve doğrulama kümesindeki seçimden sonra YOLO26s test için kilitlendi. Veri seti 2.946 görüntüden oluştu; bunların 2.356'sı eğitim, 294'ü doğrulama ve 296'sı test için ayrıldı. Algılayıcının ürettiği kutular, elle işaretlenmiş hedeflerle eşleştirildi ve 3.547 hedef-yakın çevre görüntü çifti oluşturuldu. Böylece ikinci aşama yalnız mantar başlığının yakın görünümünü değil, kümenin çevresindeki biçim ve bağlamı da değerlendirebildi.
Hasat sınırı özellikle “olgunluğa yakın” ve “olgun” evreler arasında belirsizdi. Etiketler; şapka genişlemesi, kenar kıvrımı, küme sıkılığı ve görünür yaşlanma işaretleri üzerinden üç eğitimli değerlendiricinin uzlaşısıyla verildi. Önerilen hafif sınıflandırıcı, evre bilgisini yardımcı görev olarak korudu ve sınır örneklerinde aşırı kesin kararları azaltmaya çalışan yumuşak etiketleme kullandı.
Bağımsız testte seçilen algılayıcı 0,9681 kesinlik, 0,9117 duyarlılık ve 0,9787 mAP50 bildirdi. Başarıyla eşleştirilmiş hedef bölgelerinde on eşleştirilmiş koşunun ortalama makro F1 değeri 0,8589'dan 0,8827'ye çıktı. Olgunluğa yakın–olgun alt kümesinde makro F1 artışı 0,7994'ten 0,8563'e ulaştı. Bu değerler sınıflandırma sınırında iyileşme gösteriyor; ancak işletme kararı için tam görüntü sonucu daha belirleyici.
Tam kare test neden daha düşük sonuç verdi?
Tam uçtan uca değerlendirmede 296 görüntüde 404 işaretli hedef vardı. Sabitlenen sistem 108 doğru hasat komutu ve 31 yanlış hasat komutu üretti. Hasat edilebilir 28 hedef için doğru komut çıkmadı; bunların 12'si algılanıp “hazır değil” diye sınıflandırıldı, 16'sı ise algılayıcı tarafından kaçırıldı. Böylece hedef düzeyinde kesinlik 0,7770, duyarlılık 0,7941; erken hasat oranı 0,1007 ve kaçırılmış hasat oranı 0,2059 oldu.
Bu fark, tek bir yüksek mAP veya sınıflandırma doğruluğunun fiziksel iş akışını temsil etmediğini gösteriyor. Ham görüntüden komuta kadar algılama, hedef eşleme ve sınıflandırma zincirinin tamamı hata üretebilir. Makalede bildirilen ortalama 94,7 milisaniyelik tam işlem süresi teknik olarak hızlı bir görüntü işleme sinyalidir; fakat tesisin kamera sayısı, ağ gecikmesi, robot hareketi, güvenlik kontrolü ve operatör doğrulaması bu sürenin içinde değildir.
Araştırmacılar, örtüşen mantarların ve tam görünmeyen şapka kenarlarının kalan hatalarda etkili olduğunu belirtti. Bu bulgu, üretimde ışık, görüş açısı ve salkım yoğunluğunun yalnız görüntü kalitesini değil, yanlış erken hasat ile kaçırılmış hasat arasındaki risk dengesini de değiştirebileceğine işaret ediyor.
Araştırmanın sınırları
Görüntüler Pekin'deki iki üretim ortamında, tek bir telefon kamera modeliyle ve Mart ile Kasım 2025 dönemlerinde toplandı. Çekim mesafesi sabitlenmedi veya tek tek kaydedilmedi. Bu çeşitlilik bazı gerçek saha değişkenlerini içerse de başka işletme, cihaz, üretim partisi ve ülke koşullarında bağımsız dış test yapılmadı.
Olgunluk sınırı etiketlerinde değerlendiriciler arası uyum genel veri setine göre daha düşüktü; aşırı olgun örnek sayısı da sınırlıydı. Daha önemlisi, değerlendirme görüntü tabanlı karar düzeyinde kaldı. Robot kolunun doğru hedefe yaklaşması, uygun kavrama noktası bulması, ürüne zarar vermeden koparması ve çevredeki kümeye temas etmemesi sınanmadı.
Bu nedenle çalışma, “robotik mantar hasadı çözüldü” sonucu vermiyor. Yazarların ifadesiyle çerçeve hasat yardımında aday bir görsel bileşen; operasyonel güvenilirlik için bağımsız üretim koşulları, farklı cihazlar ve fiziksel robot toplama denemeleri gerekiyor.
Türkiye'de olası uygulama nasıl doğrulanmalı?
Türkiye'deki kapalı mantar üretim tesisleri için ilk değer alanı, robotu doğrudan çalıştırmaktan önce hasat ekibinin günlük rota ve önceliğini belirleyen karar desteği olabilir. Pilot, yerel çeşit ve substrat düzenini; farklı raf yüksekliklerini, ışık koşullarını, nem kaynaklı lens etkisini ve personelin gerçek hasat kararını aynı kayıt içinde toplamalıdır.
Kabul testi en az üç katmanda kurulmalı: mantarın görüntüde bulunması, hasat penceresi kararının insan uzlaşısıyla uyumu ve fiziksel toplama sonucu. Erken hasat, kaçırılmış hasat, ürün hasarı, komşu kümeye temas, manuel düzeltme süresi ve vardiya başına işçilik ayrı ölçülmelidir. Eşikler yalnız ortalama doğruluğu büyütmek için değil, işletmenin hangi hata türünü daha ağır gördüğüne göre seçilmelidir.
Kamera veya aydınlatma değiştiğinde modelin yeniden kabulü; görüntülerin ve etiketlerin kime ait olduğu; düşük güvenli hedefin insan incelemesine nasıl aktarılacağı da satın alma sözleşmesinde yazılmalıdır. Yerel dış test olmadan araştırma skoru ticari performans taahhüdü sayılamaz.
Editoryal değerlendirme
Agro Gelecek'in değerlendirmesine göre çalışmanın en güçlü yanı, yalnız ideal kırpılmış örnekleri değil tam görüntüdeki uçtan uca komut hatalarını da görünür kılmasıdır. Bu yaklaşım, yüksek bir algılama skorunu robot başarısı gibi sunma riskini azaltıyor ve yanlış erken hasat ile kaçırılmış hasadı ayrı işletme riskleri olarak ele alıyor.
Öte yandan tek cihaz, iki tesis ve fiziksel robot deneyi bulunmaması ölçeklenebilirlik iddiasını sınırlar. Yayın, kontrollü ortam mantarcılığında görsel karar desteğinin teknik yönünü ilerletiyor; güvenli ve ekonomik otomasyon için saha kabulü, mekanik entegrasyon ve gerçek maliyet doğrulaması hâlâ ayrı adımlar.
Neden önemli?
Hasat penceresi birkaç gün veya saat içinde kalite ve işçilik planını etkileyebilir; tam görüntüdeki yanlış ve kaçırılmış komutları ölçmek, görüntü modelini gerçek üretim riskine yaklaştırır.
Türkiye için ne ifade ediyor?
Türkiye'deki mantar tesislerinde olası kullanım, yerel üretim partileriyle dış test, insan uzlaşılı etiket, güvenli manuel geri dönüş ve fiziksel robot deneyi olmadan ticari başarı olarak sunulmamalıdır.
Birincil kaynaklar
Olgusal bilgiler aşağıdaki resmî veya doğrudan kurumsal kaynaklarla kontrol edildi.