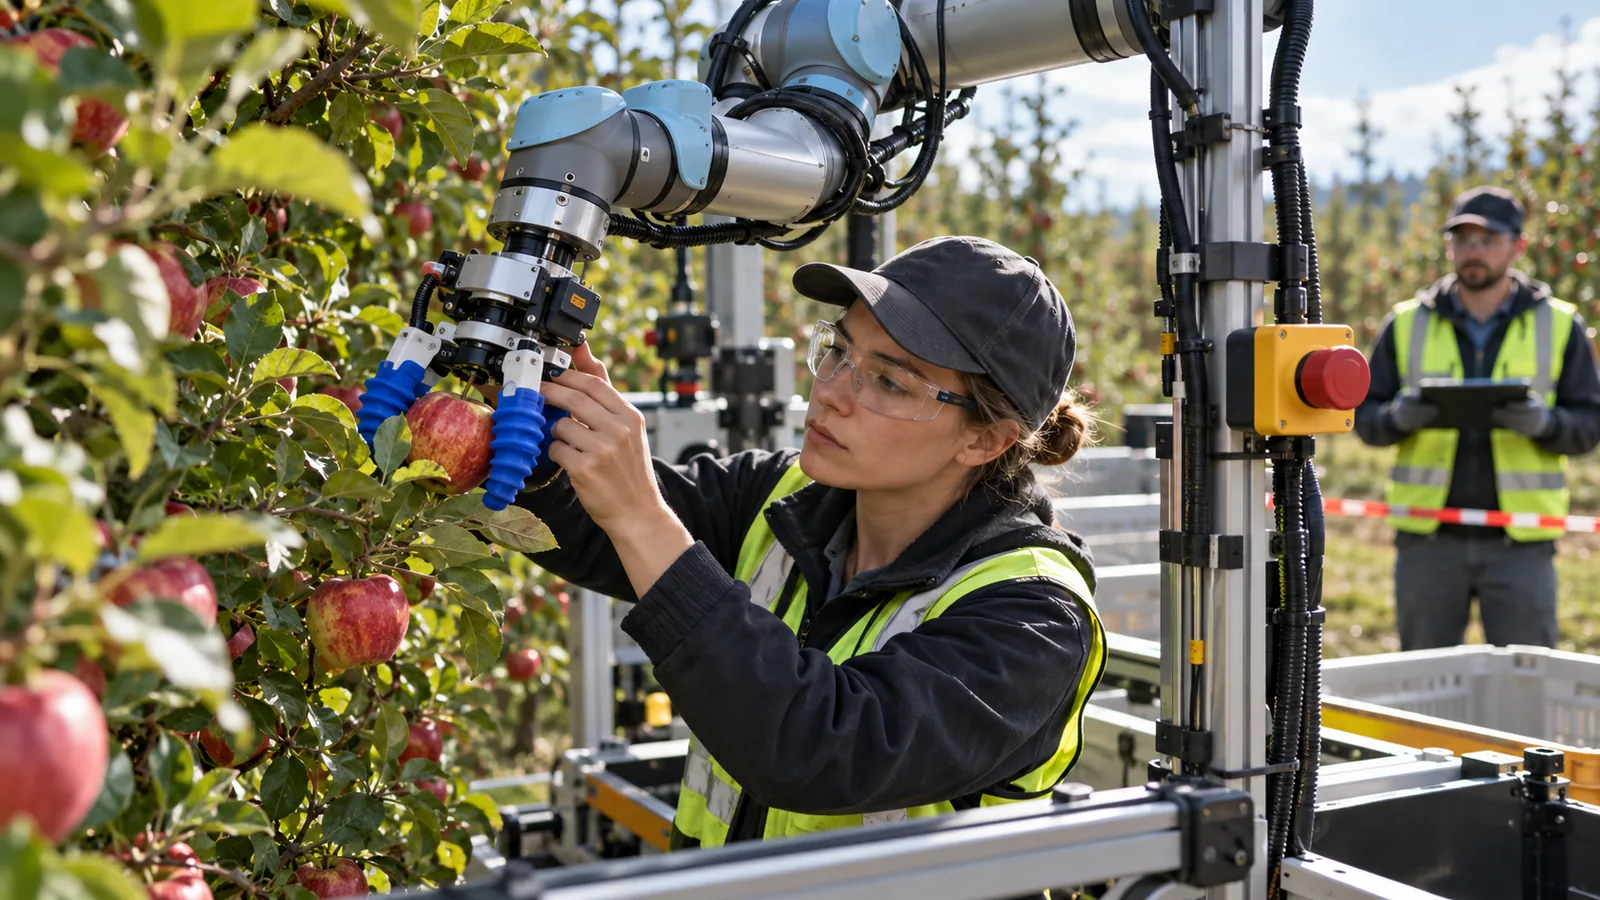
Hasat robotuna büyük bir acil durdurma düğmesi eklemek gereklidir; fakat güvenlik tasarımının başlangıcı değildir. Kol, insan veya bitki askısı algılandığında düğmeye ihtiyaç kalmadan yavaşlamalı, yeniden planlamalı ya da güvenli duruma geçmelidir. Benim tezim, tarım robotu güvenliğinin çarpışmadan sonra verilen tepkiyle değil, riskli yolu baştan seçmeyen planlama ve kontrol zinciriyle kurulması gerektiğidir.
Planlayıcı belirsizliği görmeli
Kamera ve derinlik algısı yaprak, gölge, toz ve güneş altında hata yapabilir. Algılanan engelin tek koordinatını kesin gerçek kabul etmek yerine konum belirsizliği çevresinde güvenlik payı oluşturulmalıdır. Hız yükseldikçe bu pay ve durma mesafesi değişir.
Kolun tork ve hız sınırları ürün yakınında düşürülmeli; serbest alanda kontrollü biçimde artırılabilir. Güvenli yol yalnız çarpışmasız geometrik çizgi değil, mekanik durdurma kabiliyetiyle uyumlu zamanlanmış harekettir.
Yeniden planlama güvenli moda bağlanmalı
Bir dal hareket ettiğinde veya çalışan koridora girdiğinde robot yeni yol arayabilir. Ancak algı kararsızsa sürekli küçük düzeltmeler beklenmedik salınım yaratabilir. Sistem belirli belirsizlik eşiğinde planlamayı bırakıp kontrollü durmalıdır.
Karşı görüş, fazla güvenlik payının robotu yavaşlatacağıdır. Doğrudur; fakat güvenlik ve kapasite ayrı ayrı saklanamaz. Tasarımın işi gereksiz muhafazakârlığı testle azaltmak, riskli hızı varsayımla artırmak değildir.
Kabul testi arızayı da kapsamalı
Kamera kapanması, bağlantı gecikmesi, sıkışan uç efektör, kayan platform ve acil durdurma sonrası enerji kesimi senaryoları sınanmalıdır. Yeniden başlatmada kolun referans konumu ve taşıdığı ürünün durumu tanımlı olmalıdır.
İyi tarım robotu yalnız normal çevrimde hızlı değil, bozuk sensörde ve beklenmeyen insanda tahmin edilebilir davranan makinedir. Güvenlik kaydı, her duruşun nedenini ve kurtarma adımını görünür kılmalıdır.
Temel görüş
Tarım ortamındaki değişken engeller, yalnız fabrika tipi sabit koruma önlemleriyle yönetilemez.
Türkiye için ne ifade ediyor?
Türkiye'deki pilotlarda hız ve kapasite testine ek olarak sensör arızası, insan girişi, acil durdurma ve güvenli yeniden başlatma senaryoları sözleşmeli kabul kapısı olmalıdır.
Başvuru kaynakları
Yazıdaki olgusal çerçeve aşağıdaki kaynaklarla desteklendi; yorumlar köşe yazarına aittir.