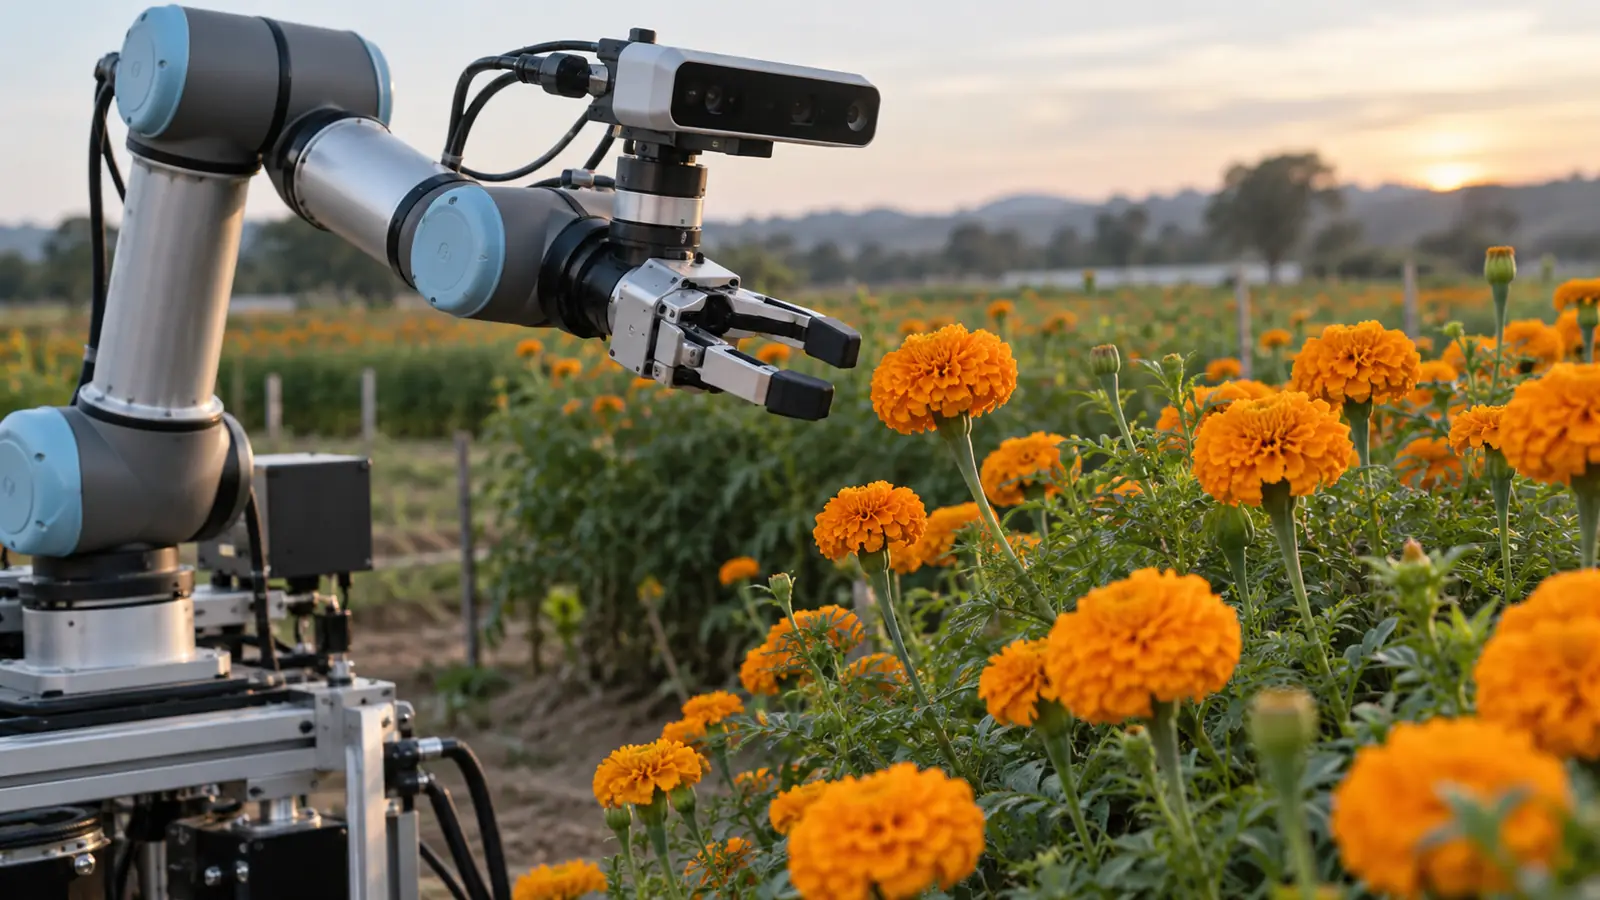
Agronomy dergisinde 2 Ekim 2026'da yayımlanan hakemli derleme, yer tabanlı meyve ve sebze hasat robotlarında mekanik kol seçimi ile hareket planlamayı aynı mühendislik problemi içinde ele aldı. Çalışma; elma, narenciye, çilek ve domates gibi farklı ürünlerde serbestlik derecesi, kol geometrisi, değişken sertlik ve yol planlama yaklaşımlarının ürün yapısı ile çalışma ortamına göre değerlendirilmesi gerektiğini vurguluyor. Bu yayın yeni bir ticari robotun saha başarısını kanıtlayan deney değil; çok sayıdaki araştırmayı sınıflandıran teknik bir derleme. Dolayısıyla sonuçlar, belirli bir markanın hız, hasar oranı veya yatırım getirisi olarak okunmamalı.
Tek bir robot kolu her ürün için uygun değil
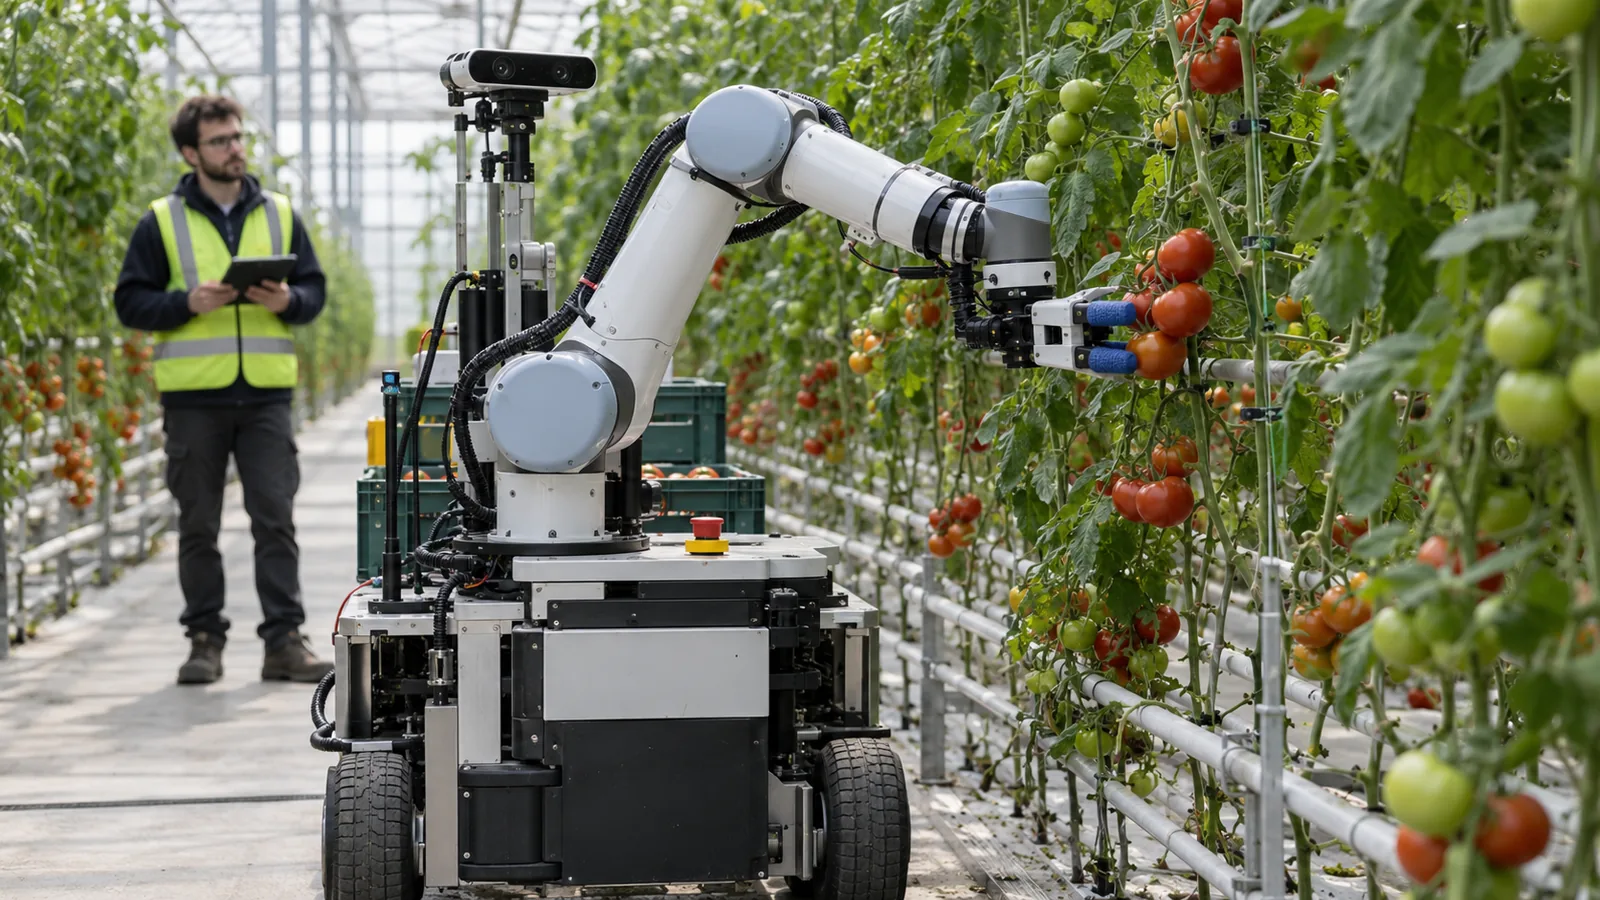
Meyve ve sebzelerin konumu, salkım yapısı, dal ve yaprak yoğunluğu ile koparma hareketi aynı değildir. Açık taçlı bir elma bahçesinde çalışan kol ile dar sera sırasında domates salkımına yaklaşan kol, farklı erişim alanı ve mafsal düzeni ister. Serbestlik derecesi yükseldikçe engellerin çevresinden dolaşmak kolaylaşabilir; buna karşılık kol kütlesi, kontrol karmaşıklığı, enerji tüketimi ve maliyet artabilir.
Derlemenin pratik mesajı, kol seçiminin katalogdaki erişim mesafesiyle sınırlanmaması gerektiğidir. Uç efektörün meyveye hangi açıyla yaklaşacağı, kolun bitkiye temas etmeden geri çekilebilmesi, kabloların takılmaması ve mobil platformun dengesini koruması birlikte tasarlanmalıdır. Değişken sertlik teknolojileri hassas ürüne temas sırasında uyum sağlayabilir; ancak bu yaklaşımın dayanıklılık, bakım ve kontrol güvenilirliği de saha koşullarında sınanmalıdır.
Hareket planı yalnız en kısa yol değildir
Hasat ortamı sabit bir fabrika hücresinden farklıdır. Yapraklar hareket eder, meyve dalların arkasında kalır, insan ve kasalar çalışma alanına girebilir. Bu nedenle planlayıcı; kinematik sınırlar, çarpışma riski, algı belirsizliği ve ürün hasarı olasılığını aynı anda hesaba katmalıdır. Kısa bir yol, kolu dalın çok yakınından geçiriyor veya yeniden planlama için yeterli güvenlik payı bırakmıyorsa işletme açısından iyi yol değildir.
Klasik örnekleme tabanlı yöntemler karmaşık alanlarda uygulanabilir çözümler bulabilirken optimizasyon ve öğrenme tabanlı yöntemler hız, pürüzsüzlük veya bağlama uyum sağlayabilir. Fakat laboratuvar simülasyonundaki hesaplama süresi ile gerçek seradaki çevrim süresi aynı ölçü değildir. Kamera yenileme hızı, nesne tespiti, kol hareketi, kavrama, koparma, ürünü bırakma ve hatadan toparlanma toplam çevrimi belirler.
Asıl açık, değişken ortamda bütün sistem doğrulaması
Derleme, kol yapısı ile planlama algoritmasının ayrı ayrı iyi olmasının tam otonom hasat için yeterli olmadığını gösteriyor. Algı, planlama, kontrol, uç efektör ve mobil platform arasındaki gecikmeler birikiyor. Bir meyve görünmediğinde yeniden bakış noktası seçimi, kavrama başarısız olduğunda güvenli geri çekilme ve insan çalışma alanına girdiğinde durma davranışı bütün sistem düzeyinde ölçülmelidir.
Ticari değerlendirme için yalnız başarı yüzdesi değil; ürün başına çevrim süresi dağılımı, fiziksel hasar, kaçırılan meyve, plansız duruş, manuel kurtarma süresi ve kullanılabilir çalışma saati raporlanmalı. Bu göstergeler ürün çeşidi, bitki terbiye sistemi, ışık ve olgunluk düzeyine göre ayrılmadan verilen tek ortalama, ölçeklenebilirliği göstermeye yetmez.
Türkiye için olası uygulama yolu
Türkiye'deki sera ve bahçe pilotlarında ilk adım, robotu mevcut tesise zorla uydurmak yerine bitki ve koridor geometrisini ölçmektir. Sıra aralığı, askı telleri, sulama boruları, kasa konumu, zemin eğimi ve çalışanların geçiş alanı dijital çalışma zarfına dönüştürülebilir. Robot kolu ancak bu zarf içinde ürünlere erişim ve güvenli geri çekilme oranıyla seçilmelidir.
Kabul testi farklı günlerde, değişen yaprak yoğunluğu ve olgunluk seviyelerinde kör biçimde tekrarlanmalı. Tedarikçinin laboratuvar videosu yerine gerçek ürün hasarı, kullanılabilir saat, manuel müdahale ve temizlik-bakım zamanı sözleşme göstergesi olmalıdır. Böyle bir yaklaşım, robotu gösteri ekipmanından ölçülebilir üretim aracına yaklaştırır.
Editoryal değerlendirme
Agro Gelecek'in değerlendirmesine göre derlemenin değeri, hasat robotu tartışmasını yalnız görüntü modeli veya yalnız mekanik kol düzeyinde bırakmaması; ürün yapısı, kol konfigürasyonu ve hareket planını bütünleştirmesidir. Bu çerçeve, satın alma ve pilot tasarımında doğru soruları üretir.
Buna karşılık yayın bir derlemedir ve tek bir mimarinin ticari üstünlüğünü kanıtlamaz. Tam otonom hasadın ekonomik, güvenli ve güvenilir olduğu sonucuna varmak için ürün ve işletme bazında çok sezonlu saha verisi gerekir.
Neden önemli?
Hasat robotunda mekanik kol, algı ve yol planlama birlikte doğrulanmadığında yüksek laboratuvar başarısı sahada uzun duruşa, meyve hasarına veya düşük kapasiteye dönüşebilir.
Türkiye için ne ifade ediyor?
Türkiye'de robot yatırımı, ürün ve tesis geometrisine özgü erişim analizi ile sezonluk kabul testine bağlanmalı; derleme sonuçları hazır ticari performans garantisi olarak yorumlanmamalıdır.
Birincil kaynaklar
Olgusal bilgiler aşağıdaki resmî veya doğrudan kurumsal kaynaklarla kontrol edildi.