
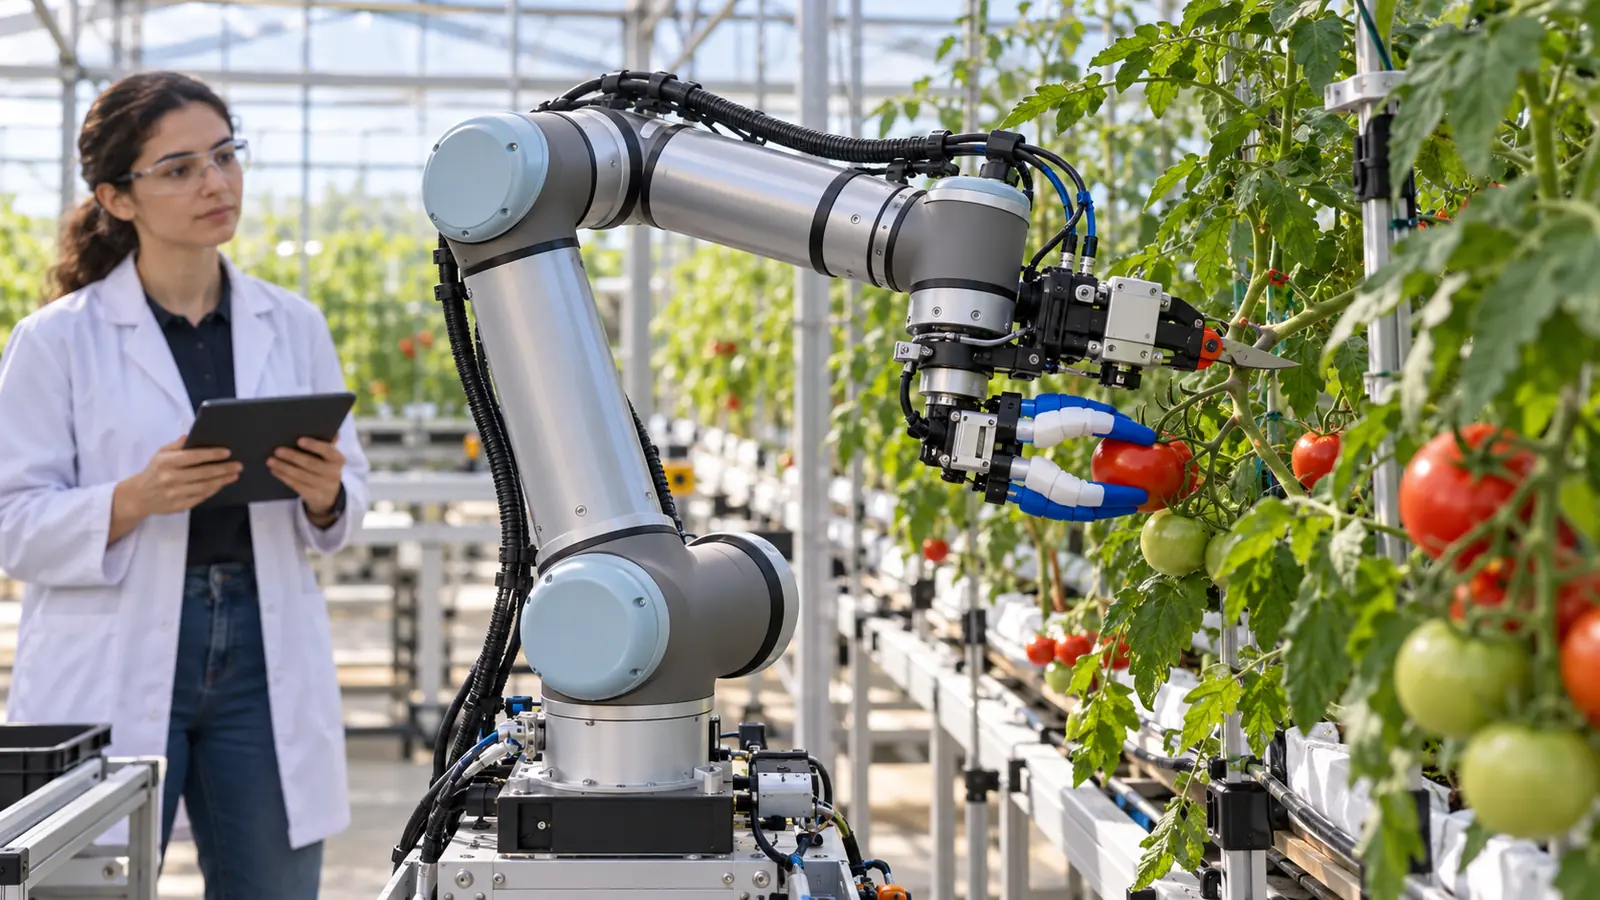
Agronomy dergisinde 4 Ekim 2026'da yayımlanan araştırma, tarımsal manipülatörün bitkiyle temas kuvvetini ayrı bir kuvvet sensörü kullanmadan tahmin edip yönetmesini amaçlayan bir kontrol yöntemi sundu. Yaklaşım, bulanık kayan kipli kontrolü bir bozucu gözlemciyle birleştiriyor. Ekip yöntemi fiziksel deney platformunda dal ve yaprak budama ile meyve hasadı senaryolarında sınadı ve hareketin kararlı biçimde yürütülebildiğini bildirdi. Sonuçlar otomasyon maliyeti ve donanım karmaşıklığı açısından dikkat çekici; ancak tek bir deney platformundaki başarı, farklı ürünlerde ticari hasat hızı, kalite ve güvenlik performansının kanıtlandığı anlamına gelmiyor.
Temas kuvveti neden kritik?
Tarım robotu yalnız doğru noktaya gitmekle yetinmez. Meyveyi kavrarken ezmemeli, budama aracını dokuyla doğru açıda buluşturmalı ve dal, yaprak ya da askı sistemine beklenmedik temas olduğunda güvenli tepki vermelidir. Geleneksel kuvvet-tork sensörleri doğrudan geri besleme sağlar; buna karşılık maliyet, kablolama, darbe dayanımı ve çevresel koruma gereksinimini artırabilir.
Sensörsüz yaklaşım, motor ve eklem davranışından dış etkiyi gözlemleyerek temas kuvvetini tahmin etmeye çalışır. Bu tahmin, sürtünme, boşluk, yük değişimi ve model hatasından etkilenir. Bu nedenle algoritmanın asıl değeri, laboratuvar doğruluğundan çok değişken tarım ortamında hatayı sınırlayabilmesinde ölçülmelidir.
Kontrol mimarisi ne yaptı?
Bozucu gözlemci, modelde açıkça temsil edilmeyen dış etkileri ve belirsizlikleri kestirmeye çalışırken kayan kipli kontrol yörünge takibinde dayanıklılık sağlıyor. Bulanık ayarlama katmanı ise sabit kazançların yol açabileceği titreşim ile zayıf tepki arasındaki dengeyi iyileştirmeyi hedefliyor.
Araştırmacıların budama ve hasat deneyleri, yöntemin temsili görevlerde fiziksel donanım üzerinde çalışabildiğini gösteriyor. Bununla birlikte çalışma, tüm meyve türleri için kabul edilebilir temas kuvveti, ürün hasarı oranı veya ticari çevrim süresi eşiği belirlemiyor. Sonuç, kontrol yöntemi doğrulaması olarak okunmalı.
Sahada hangi arızalar izlenmeli?
Sera ve bahçede sıcaklık, nem, toz, sap veya yaprak teması, endüstriyel platformdan daha değişken yükler yaratır. Kablo sürtünmesi, redüktör boşluğu ve uç efektör değişimi kuvvet tahminini kaydırabilir. Robotun kalibrasyon geçmişi, tahmin belirsizliği ve güvenli duruş eşiği kayıt altında olmalıdır.
Kuvvet sensörü kullanılmaması güvenlik sensörü gereksiniminin tamamen ortadan kalktığı anlamına gelmez. Alan tarayıcı, acil durdurma, motor akım sınırı ve insan varlığı algılama gibi bağımsız katmanlar risk analizinde korunmalıdır.
Türkiye'de ticarileşme için yol haritası
Türkiye'deki meyvecilik ve sera otomasyonu girişimleri yöntemi tek çeşit ve kontrollü blokta ürün hasarı, başarı oranı, çevrim süresi, arıza sonrası toparlanma ve operatör müdahalesiyle birlikte ölçebilir. Yalnız robot kolunun yörünge hatası, ekonomik değer için yeterli gösterge değildir.
Modüler uç efektör ve standart veri kaydı, aynı kontrol mimarisinin farklı ürünlerde karşılaştırılmasını kolaylaştırabilir. Satın alma şartnamesinde görev başarısının yanı sıra bakım, yazılım güncellemesi, arıza kayıtlarına erişim ve güvenlik doğrulaması istenmelidir.
Editoryal değerlendirme
Agro Gelecek'in değerlendirmesine göre çalışma, pahalı temas sensörüne bağımlılığı azaltabilecek bir kontrol yolunu gerçek platformda göstermesi nedeniyle yayımlanmaya değer. Özellikle yumuşak ve değişken biyolojik materyalle çalışan robotlarda maliyet kadar uyumlu hareket de belirleyici.
Buna rağmen sensörsüz tahmin 'sınırsız donanım tasarrufu' anlamına gelmez. Farklı ürün, hız, uç efektör ve insan yakınlığı senaryolarındaki bağımsız güvenlik testi tamamlanmadan ticari üstünlük iddiası kurulamaz.
Neden önemli?
Temas kontrolünün daha az özel sensörle sağlanması robot maliyetini ve bakım karmaşıklığını azaltabilir; fakat güvenliğin bağımsız katmanlarla doğrulanması gerekir.
Türkiye için ne ifade ediyor?
Türkiye'de tarım robotu geliştiricileri yöntemi ürün hasarı ve çevrim süresiyle birlikte, farklı çeşit ve saha koşullarında körlenmiş kabul testlerine tabi tutmalıdır.
Birincil kaynaklar
Olgusal bilgiler aşağıdaki resmî veya doğrudan kurumsal kaynaklarla kontrol edildi.
