
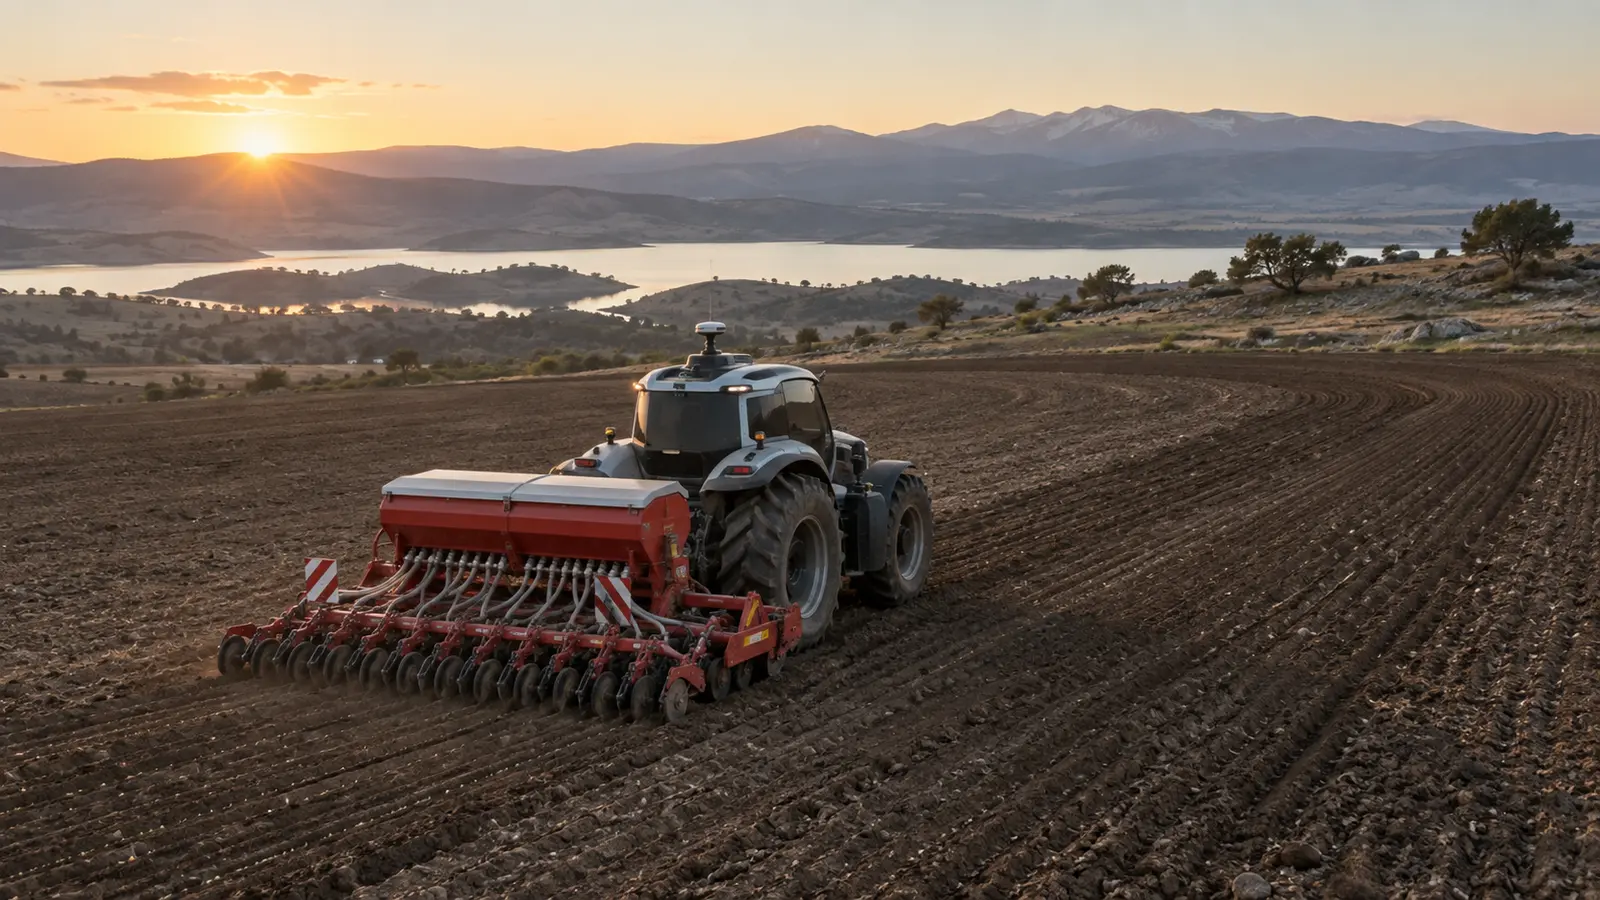
Agriculture dergisinde 14 Eylül 2026'da yayımlanan çalışma, bir ekim makinesinin tarlayı bütünüyle kapsarken daha önce ekilmiş şeritleri yeniden geçmemesi sorununa odaklandı. Araştırmacılar, makinenin ekim yaptığı hareket ile dönüş ve bağlantı geçişlerindeki ekim dışı hareketi ayrı çalışma kipleri olarak ele alan geliştirilmiş bir biyolojik sinir ağı yaklaşımı önerdi. Makalenin yeniliği yalnız en kısa çizgiyi aramak değil; ekim işleminin açık ya da kapalı olması gereken bölümleri rota kararına katmak. Çalışma, ticari bir makinenin Türkiye koşullarında doğrulanmış performansını ya da hazır bir ürün lansmanını bildirmiyor.
Kapsama rotasında ekim işlemi neden farklı?
Tarla robotlarında genel rota planlama, aracın bir başlangıç noktasından hedefe güvenli biçimde ulaşmasına odaklanabilir. Ekimde ise makinenin çalışma genişliği, ekilmiş şeritlerin konumu, başak dönüşleri ve bağlantı hareketleri birlikte izlenir. Aynı alanın yeniden ekilmesi tohum yoğunluğunu ve girdi kullanımını bozabilir; eksik bırakılan şerit ise çıkışta boşluk oluşturabilir.
Makale, bu nedenle ekim kipi ile ekim dışı kipi arasında geçiş mekanizması tanımlıyor. Biyolojik sinir ağı terimi burada canlı bir sistem değil, hücrelerin komşuluk ve hedef etkileriyle hareket yönü üreten hesaplama yaklaşımını ifade ediyor. Yöntem, makine kontrolünün tamamı değil; üst düzey rota üretme katmanıdır.
Araştırma sonucu ile saha yeterliliği ayrılmalı
Çalışmanın sunduğu rota, ekim makinesinin güvenli ve ekonomik biçimde çalıştığını tek başına kanıtlamaz. GNSS kaybı, tekerlek kayması, değişen toprak taşıma gücü, gerçek dönüş yarıçapı, ekipman gecikmesi ve insan ya da hayvan gibi hareketli engeller saha performansını değiştirebilir. Yazılım çıktısı, bağımsız tarla kabul testi olmadan ürün kapasitesi olarak okunmamalıdır.
Ekim ünitesinin açma-kapama gecikmesi de kritik bir ayrıntıdır. Planlanan geçiş noktası ile tohumun gerçekten toprağa düştüğü nokta aynı olmayabilir. Bu fark hız, pnömatik hat uzunluğu, dozaj mekanizması ve kalibrasyona bağlıdır. Bu nedenle rota doğrulaması yalnız harita üzerinde değil, çıkış sayımı ve şerit sürekliliğiyle yapılmalıdır.
Türkiye'de uygulanabilirlik nasıl sınanır?
Türkiye'de parsellerin sınır biçimi, eğim, taşlılık, başak alanı ve komşu yol koşulları geniş ölçüde değişiyor. Yerel pilot, farklı parsel geometrilerinde kapsama oranı, yeniden geçilen alan, dönüş sayısı, toplam süre, yakıt veya enerji tüketimi ve tohum sapmasını birlikte kaydetmelidir. Geleneksel paralel sürüş ve operatör kontrollü referans aynı gün karşılaştırılmalıdır.
Ayrıca traktör, terminal ve ekim makinesi arasındaki veri uyumu; acil durdurma; manuel devralma; konum doğruluğu kaybında güvenli duruş ve olay günlüğü test edilmelidir. Araştırma bu doğrulama listesinin yerini tutmuyor, fakat ekim kipinin rota algoritmasında açıkça modellenmesi gereken bir durum olduğunu gösteriyor.
Editoryal değerlendirme
Çalışmanın sektörel önemi, otonom tarım makinesinde yol bulma ile tarımsal işlemin aynı problem olmadığını görünür kılmasıdır. Başarılı bir rota, yalnız çarpışmasız ilerlememeli; ekim yapılacak ve yapılmayacak bölümlerde uygulama durumunu da doğru yönetmelidir.
Bununla birlikte makaleden doğrudan verim artışı, tohum tasarrufu ya da yatırım geri dönüşü çıkarılamaz. Bu sonuçlar ancak çoklu saha denemesi, operasyon günlüğü ve hasat çıktısıyla gösterilebilir. Türkiye bağlantısı bu aşamada yöntem ve doğrulama tasarımı düzeyindedir.
Neden önemli?
Otonom ekim sistemlerinde rota hatası yalnız zaman kaybı yaratmaz; çift ekim, boş şerit ve girdi sapması doğurabilir. Çalışma, çalışma kipinin rota kararına dahil edilmesi gerektiğini somutlaştırıyor.
Türkiye için ne ifade ediyor?
Türkiye'deki makine üreticileri ve araştırma merkezleri yöntemi farklı parsel geometrileri, ekipman gecikmesi ve GNSS kesintileri altında karşılaştırmalı olarak sınayabilir. Makale tek başına ticari uygunluk kanıtı değildir.
Birincil kaynaklar
Olgusal bilgiler aşağıdaki resmî veya doğrudan kurumsal kaynaklarla kontrol edildi.